La tesis doctoral de Álvaro Galán, dirigida por el catedrático Víctor F. Muñoz Martínez en el Laboratorio de Robótica Médica y Gemelos Digitales, resuelve la fragmentación de algoritmos en una plataforma robótica bimanual.
Claves de la investigación
- Máximo reconocimiento: Sobresaliente cum laude y Mención Internacional para la tesis de Álvaro Galán, dirigida por Víctor F. Muñoz Martínez.
- Nivel 4 de Autonomía: Evolución desde la teleoperación guiada hacia la ejecución quirúrgica autónoma bajo supervisión médica.
- Arquitectura unificada: Conecta percepción, razonamiento semántico y control de movimiento en un ciclo continuo.
- Decisiones transparentes: Uso de ontologías OWL para garantizar respuestas deterministas y auditables sin «cajas negras».
- Aislamiento háptico: Separación matemática de la fuerza abdominal y del tejido interno con un único sensor externo.
- Ensayos de laboratorio: 85 % de éxito en planificación de sutura y un 56,51 % de reducción del trauma tisular en pruebas con robots UR3.
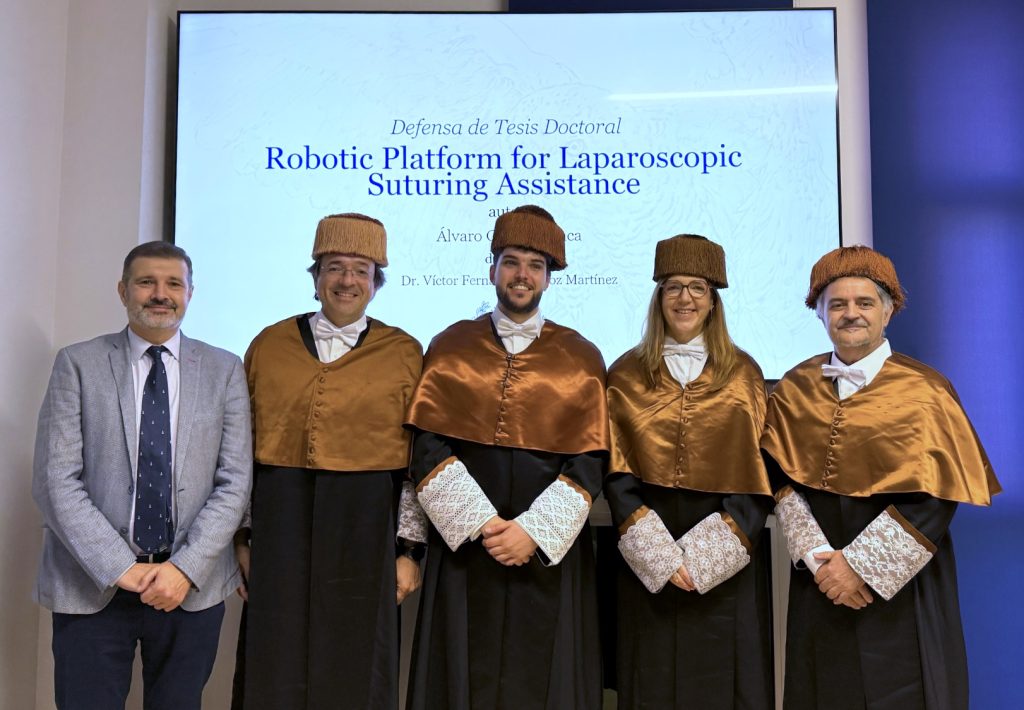
Evolucionar desde la cirugía teledirigida hacia robots asistentes de alta autonomía es el objetivo central de la tesis doctoral que el investigador Álvaro Galán ha defendido en la Universidad de Málaga (UMA). El trabajo, desarrollado en el Laboratorio de Robótica Médica y Gemelos Digitales del IMECH.UMA, ha sido dirigido por el catedrático Víctor F. Muñoz Martínez y ha obtenido la máxima calificación de Sobresaliente cum laude y Mención Internacional en el Programa de Doctorado en Ingeniería Mecatrónica.
El reto: superar la fragmentación de algoritmos en el Nivel 4
En el mapa de la robótica quirúrgica, la autonomía se categoriza desde el Nivel 0 (teleoperación pura, como el sistema Da Vinci) hasta el Nivel 5 (autonomía total). La tesis de Álvaro Galán se centra en el Nivel 4 (Alta autonomía), donde el robot asume la toma de decisiones y ejecución de maniobras sin requerir autorización previa para cada paso, mientras el cirujano actúa como supervisor de alto nivel.
Hasta la fecha, el estado del arte había logrado automatizar tareas quirúrgicas aisladas (como la succión o la transferencia bimanual de aguja), pero estos desarrollos existían como algoritmos independientes que no se comunicaban entre sí de forma continua. La investigación desarrollada en el IMECH.UMA resuelve esta fragmentación mediante una arquitectura cognitiva unificada dividida en seis módulos interconectados que ejecutan un ciclo cerrado de percepción-razonamiento-acción.
Razonamiento determinista y seguro en quirófano
Para garantizar la seguridad en un entorno clínico de alto riesgo, la arquitectura rechaza el uso de modelos de Inteligencia Artificial opacos («cajas negras»). En su lugar, el Módulo Razonador se fundamenta en ontologías OWL basadas en Lógicas de Descripción (DL).
Este marco formal garantiza que cada decisión autónoma sea computable en un tiempo finito y predecible, evitando bucles de cálculo o comportamientos no auditables. Para gestionar la evolución dinámica de una cirugía sin contradicciones lógicas, el sistema crea y destruye una copia dinámica de la ontología en cada ciclo de control.
Desacoplamiento háptico con un único sensor
Uno de los principales problemas en la cirugía laparoscópica es que el instrumento atraviesa la incisión abdominal (trocar), acoplando la resistencia de la pared del paciente con la fuerza ejercida sobre los órganos internos.
Para resolver esta limitación de hardware sin requerir sensores estériles dentro del paciente, la investigación incorpora en el Módulo de Percepción un algoritmo de desacoplamiento basado en el modelo viscoelástico de Maxwell. Este desarrollo procesa la deformación del tejido y es capaz de aislar la fuerza sobre la pared abdominal con un error del 13 % y la del tejido interno con un error relativo de solo el 9 %, utilizando un único sensor comercial instalado en el efector final del robot.
Resultados en banco de pruebas experimental
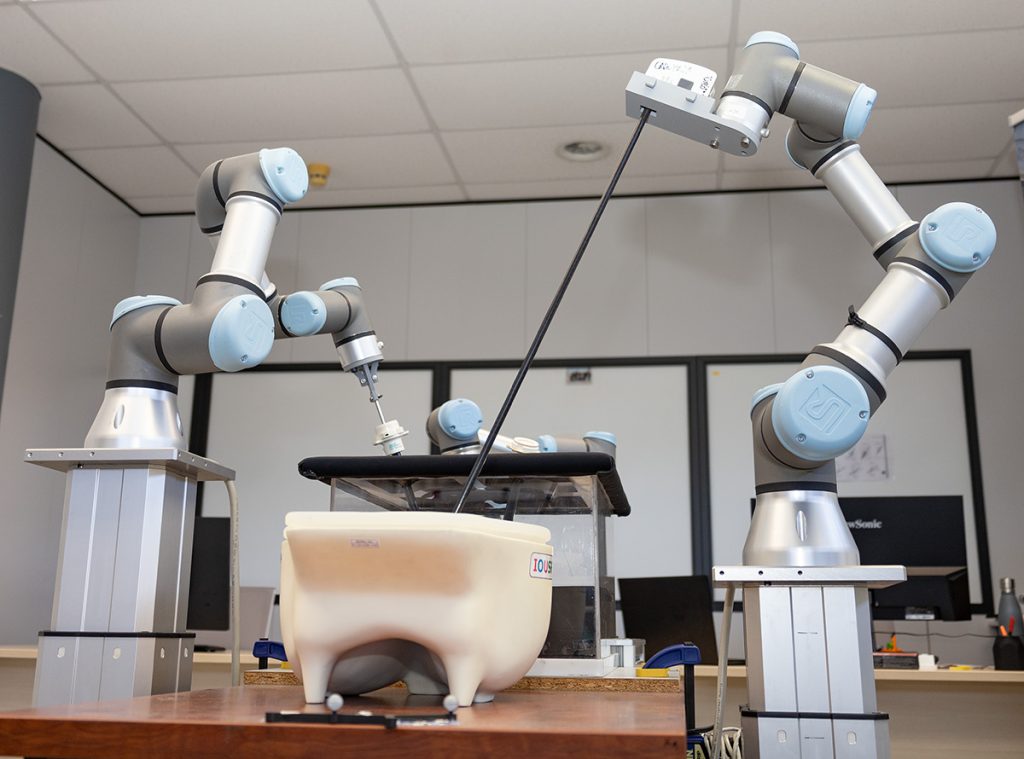
La validación del sistema se llevó a cabo en una plataforma robótica bimanual integrada por dos brazos colaborativos Universal Robots (UR3) y una cámara de profundidad RGB-D:
- Planificación visual de sutura: El algoritmo Wound Planner segmentó incisiones e identificó las coordenadas espaciales para la sutura con una tasa de éxito del 85 % y errores inferiores a 2,5 mm.
- Supervisión y latencia: El razonador semántico identificó la secuencia Quirúrgica con un retraso de solo 0,75 segundos, diagnosticando fallos dinámicos en tiempo real.
- Mitigación del trauma tisular: El esquema de control de movimiento basado en Matrices de Rotación (RM-GHC) corrigió dinámicamente el punto de pivote (Centro Remoto de Movimiento), reduciendo el trauma en el tejido interno en un 56,51 % frente a otras estrategias de control evaluadas en el laboratorio.
Esta investigación consolida una base metodológica y tecnológica dentro del IMECH.UMA para avanzar hacia la integración de la autonomía de Nivel 4 en la cirugía mínimamente invasiva.
Ficha académica de la Tesis Doctoral
- Título: Robotic Platform for Laparoscopic Suturing Assistance
- Doctorando: Álvaro Galán Cuenca.
- Director de Tesis: Víctor F. Muñoz Martínez.
- Calificación: Sobresaliente cum laude y Mención Internacional.
- Programa: Programa de Doctorado en Ingeniería Mecatrónica (UMA).
- Laboratorio: Laboratorio de Robótica Médica y Gemelos Digitales.
- Entorno Tecnológico: Plataforma bimanual UR3, visión RGB-D, ROS 1 y motor de ontologías OWL.
La Sala de Prensa de la Universidad de Málaga también se hace eco de este avance desde una perspectiva divulgativa. Puedes leer la noticia completa aquí: https://www.uma.es/sala-de-prensa/noticias/disenan-un-sistema-para-la-cirugia-robotica-autonoma-que-reduce-el-trauma-en-los-tejidos-durante-la-intervencion/