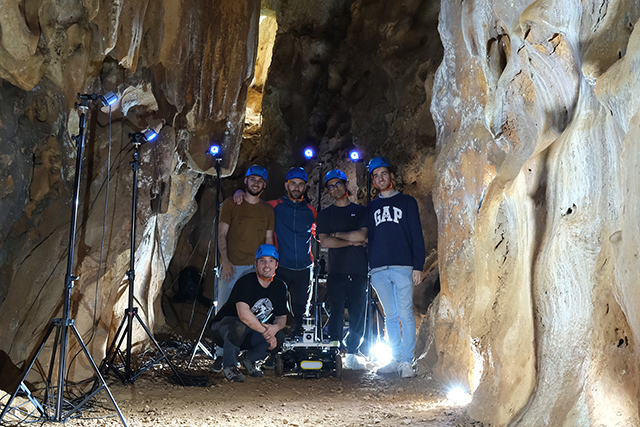
Investigadores del Laboratorio de Robótica Espacial del IMECH.UMA, junto al Politécnico de Turín y un equipo de arqueólogos, aplican el sistema OptiTrack en el interior de la cueva para registrar datos de navegación robótica de precisión milimétrica, publicados en IEEE Robotics and Automation Letters.
Claves del proyecto CAVERS
- Impacto internacional: Estudio publicado en la revista científica de alto impacto IEEE Robotics and Automation Letters.
- Tecnología del IMECH.UMA en el campo: Despliegue intra-cueva del sistema de captura de movimiento OptiTrack del Instituto (10 cámaras infrarrojas) para obtener la trayectoria real (ground truth) a 120 Hz con precisión milimétrica.
- Dataset en ciencia abierta: Más de 335 GB de datos multimodales puestos en acceso libre a disposición de la comunidad científica para el avance del SLAM subterráneo.
- Navegación en condiciones extremas: Sensorización sobre el rover DIABLO y soporte manual (LiDAR, cámaras térmicas, RGB-D e IMU) en oscuridad total y geometrías complejas.
- Colaboración multidisciplinar: Desarrollado por el Laboratorio de Robótica Espacial del IMECH.UMA, el Politécnico de Turín y el equipo de investigación arqueológica de la cavidad.
Afrontar la exploración autónoma con robots en entornos subterráneos y cavernas cársticas naturales implica superar retos complejos como la oscuridad absoluta, pasadizos estrechos, geometrías irregulares y superficies húmedas reflectantes que dificultan la percepción sensorial.
Para dar respuesta a estos desafíos, un equipo internacional compuesto por investigadores del Laboratorio de Robótica Espacial del IMECH.UMA, el Politécnico de Turín y arqueólogos malagueños ha desarrollado CAVERS (Multimodal SLAM Data From a Natural Karstic Cave With Ground Truth Motion Capture), un conjunto de datos multimodal de más de 335 GB recopilado en la Cueva de la Victoria (Rincón de la Victoria). El trabajo ha sido publicado en la revista científica IEEE Robotics and Automation Letters.
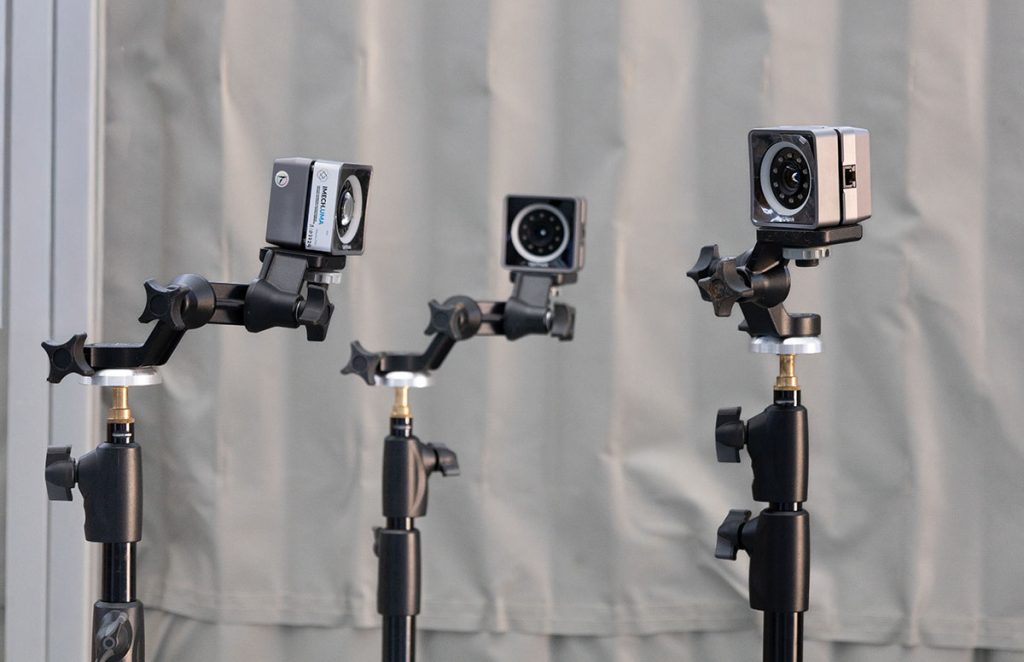
Despliegue de la infraestructura OptiTrack del IMECH.UMA en un entorno natural
El trabajo de campo se llevó a cabo en las cavidades de la Cueva de la Victoria (Rincón de la Victoria, Málaga). Para la toma de datos se emplearon dos plataformas: el rover terrestre transformable DIABLO y un soporte sensorial de mano para prospección pedestre. Ambos sistemas fueron equipados con una suite sensorial avanzada integrada por sensores LiDAR, cámaras térmicas de infrarrojos, cámaras de profundidad RGB-D y unidades de medición inercial (IMU).
Uno de los principales hitos metodológicos del proyecto ha sido la obtención de la trayectoria real (ground truth) del robot en un entorno no estructurado. Para ello, el IMECH.UMA facilitó el despliegue de su sistema de captura de movimiento OptiTrack del IMECH.UMA, compuesto por 10 cámaras de infrarrojos de alta precisión. Este despliegue técnico inédito dentro de la cueva permitió registrar la posición y orientación exacta del robot a una frecuencia de 120 Hz con precisión milimétrica, sirviendo como métrica de referencia absoluta para comparar la precisión de los algoritmos de navegación.
Más de 335 GB de datos en acceso abierto
Como explica el profesor Carlos Pérez del Pulgar, investigador del IMECH.UMA y miembro del Laboratorio de Robótica Espacial, la totalidad de los datos recopilados —que superan los 335 GB— se ha puesto a disposición de la comunidad científica internacional en repositorios de acceso abierto.
El objetivo es proporcionar un marco de prueba estándar (benchmark) que permita a investigadores de todo el mundo evaluar, comparar y optimizar algoritmos de Localización y Cartografía Simultáneas (SLAM) diseñados para operaciones de rescate, exploración planetaria análoga y prospección arqueológica en entornos subterráneos de máxima peligrosidad.
Marco institucional y financiación
El desarrollo de CAVERS ha sido posible gracias a la convergencia de diversos proyectos de investigación e instituciones:
- Proyecto INSIGHT: Financiado por el Ministerio de Ciencia, Innovación y Universidades de España, la Agencia Estatal de Investigación (AEI) y el Fondo Europeo de Desarrollo Regional (FEDER).
- Programa PNRR: Mediante una beca de doctorado del Ministerio de Educación, Universidad e Investigación de Italia (MUR) en el Politécnico de Turín.
- Proyecto Arqueológico: Autorizado por la Consejería de Cultura de la Junta de Andalucía y el Ayuntamiento de Rincón de la Victoria, bajo la dirección arqueológica de María del Mar Espejo Herrerías, con la colaboración de Pedro Cantalejo Duarte y Pedro Cantalejo Espejo.
Referencia bibliográfica
- Artículo: G. Franchini, D. Rodríguez-Martínez, A. Martínez-Petersen, C. J. Pérez-del-Pulgar and M. Chiaberge, «CAVERS: Multimodal SLAM Data From a Natural Karstic Cave With Ground Truth Motion Capture,» in IEEE Robotics and Automation Letters, vol. 11, no. 10, pp. 11514-11521, Oct. 2026.
- DOI:
10.1109/LRA.2026.3726391 - Entidades participantes: Laboratorio de Robótica Espacial (IMECH.UMA / UMA), Politécnico de Turín, Equipo Arqueológico de la Cueva de la Victoria.
Noticia en la web institucional de la Universidad de Málaga: https://www.uma.es/sala-de-prensa/noticias/cavers-datos-para-la-navegacion-robotica-obtenidos-en-la-cueva-de-la-victoria/